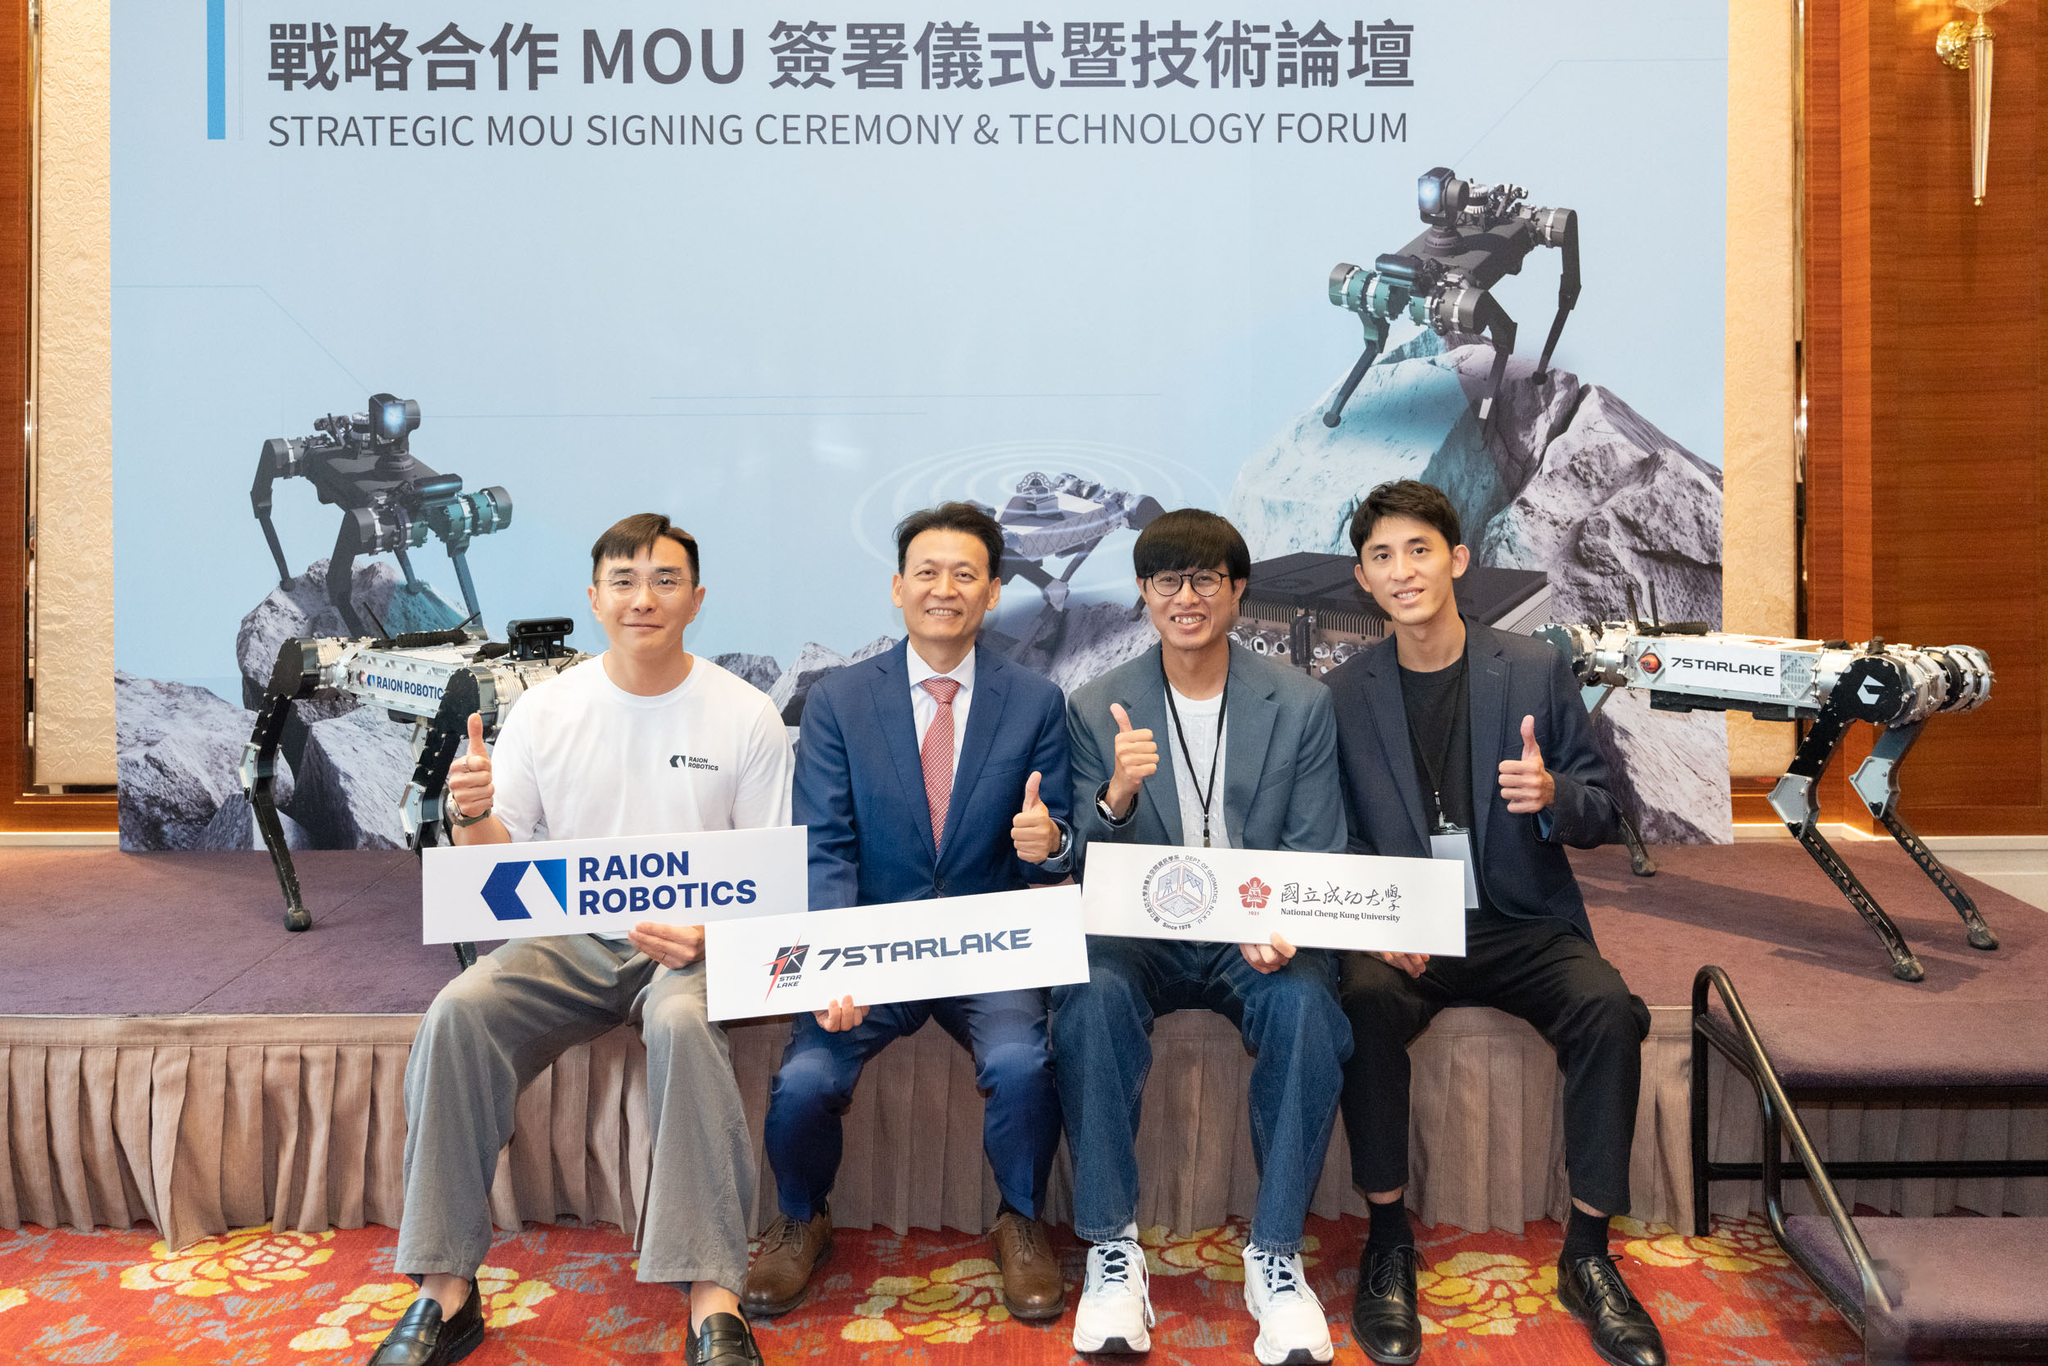
台灣高效能運算與強固型電腦解決方案供應商喜門史塔雷克(7STARLAKE),宣布攜手韓國機器人公司 Raion Robotics,以及國立成功大學測量及空間資訊學系,透過戰略合作備忘錄(MOU),共同推動 Physical AI(實體人工智慧)與自主四足機器狗技術發展。合作將整合四足機器狗平台、強固型邊緣 AI 運算及多感測器融合技術,建立符合台灣地形與任務需求的訓練、驗證及應用整合流程。
此次合作以「自主訓練、自主驗證、自主擴展」為核心,規劃透過在地資料蒐集、數位孿生與實機測試,逐步累積台灣自主機器人的研發能力,並朝山區搜救、災害應變、基礎設施巡檢、高風險場域探勘及安全巡邏等應用發展。
三方分工!串聯機體、運算與環境感知
在合作架構中,Raion Robotics 提供四足機器人平台與相關技術協作;7STARLAKE 負責強固型邊緣運算及系統整合,依在地市場與任務需求導入相關元件;成大測量及空間資訊學系則投入多感測器融合、定位及即時空間資訊處理研究,協助串聯環境感知與自主導航。
依現場公布的合作模式,Raion Robotics 與 7STARLAKE 將結合機器人供應及在地客製整合能力,面向國防與安全、公共安全與災害應變,以及學術研究等需求。三方並規劃採用開放式開發架構,支援在地演算法、AI 模型及任務功能持續擴充。
7STARLAKE 總經理丁彥允表示,此次合作的目標,是讓台灣產學研團隊能依據自身場域、資料與任務需求,累積自主機器人的研發與整合能力。結合國際機器人平台與台灣邊緣 AI、感知及軟體開發能量,可逐步強化關鍵技術的掌握,建立可在地維護與持續演進的 Physical AI 生態系。
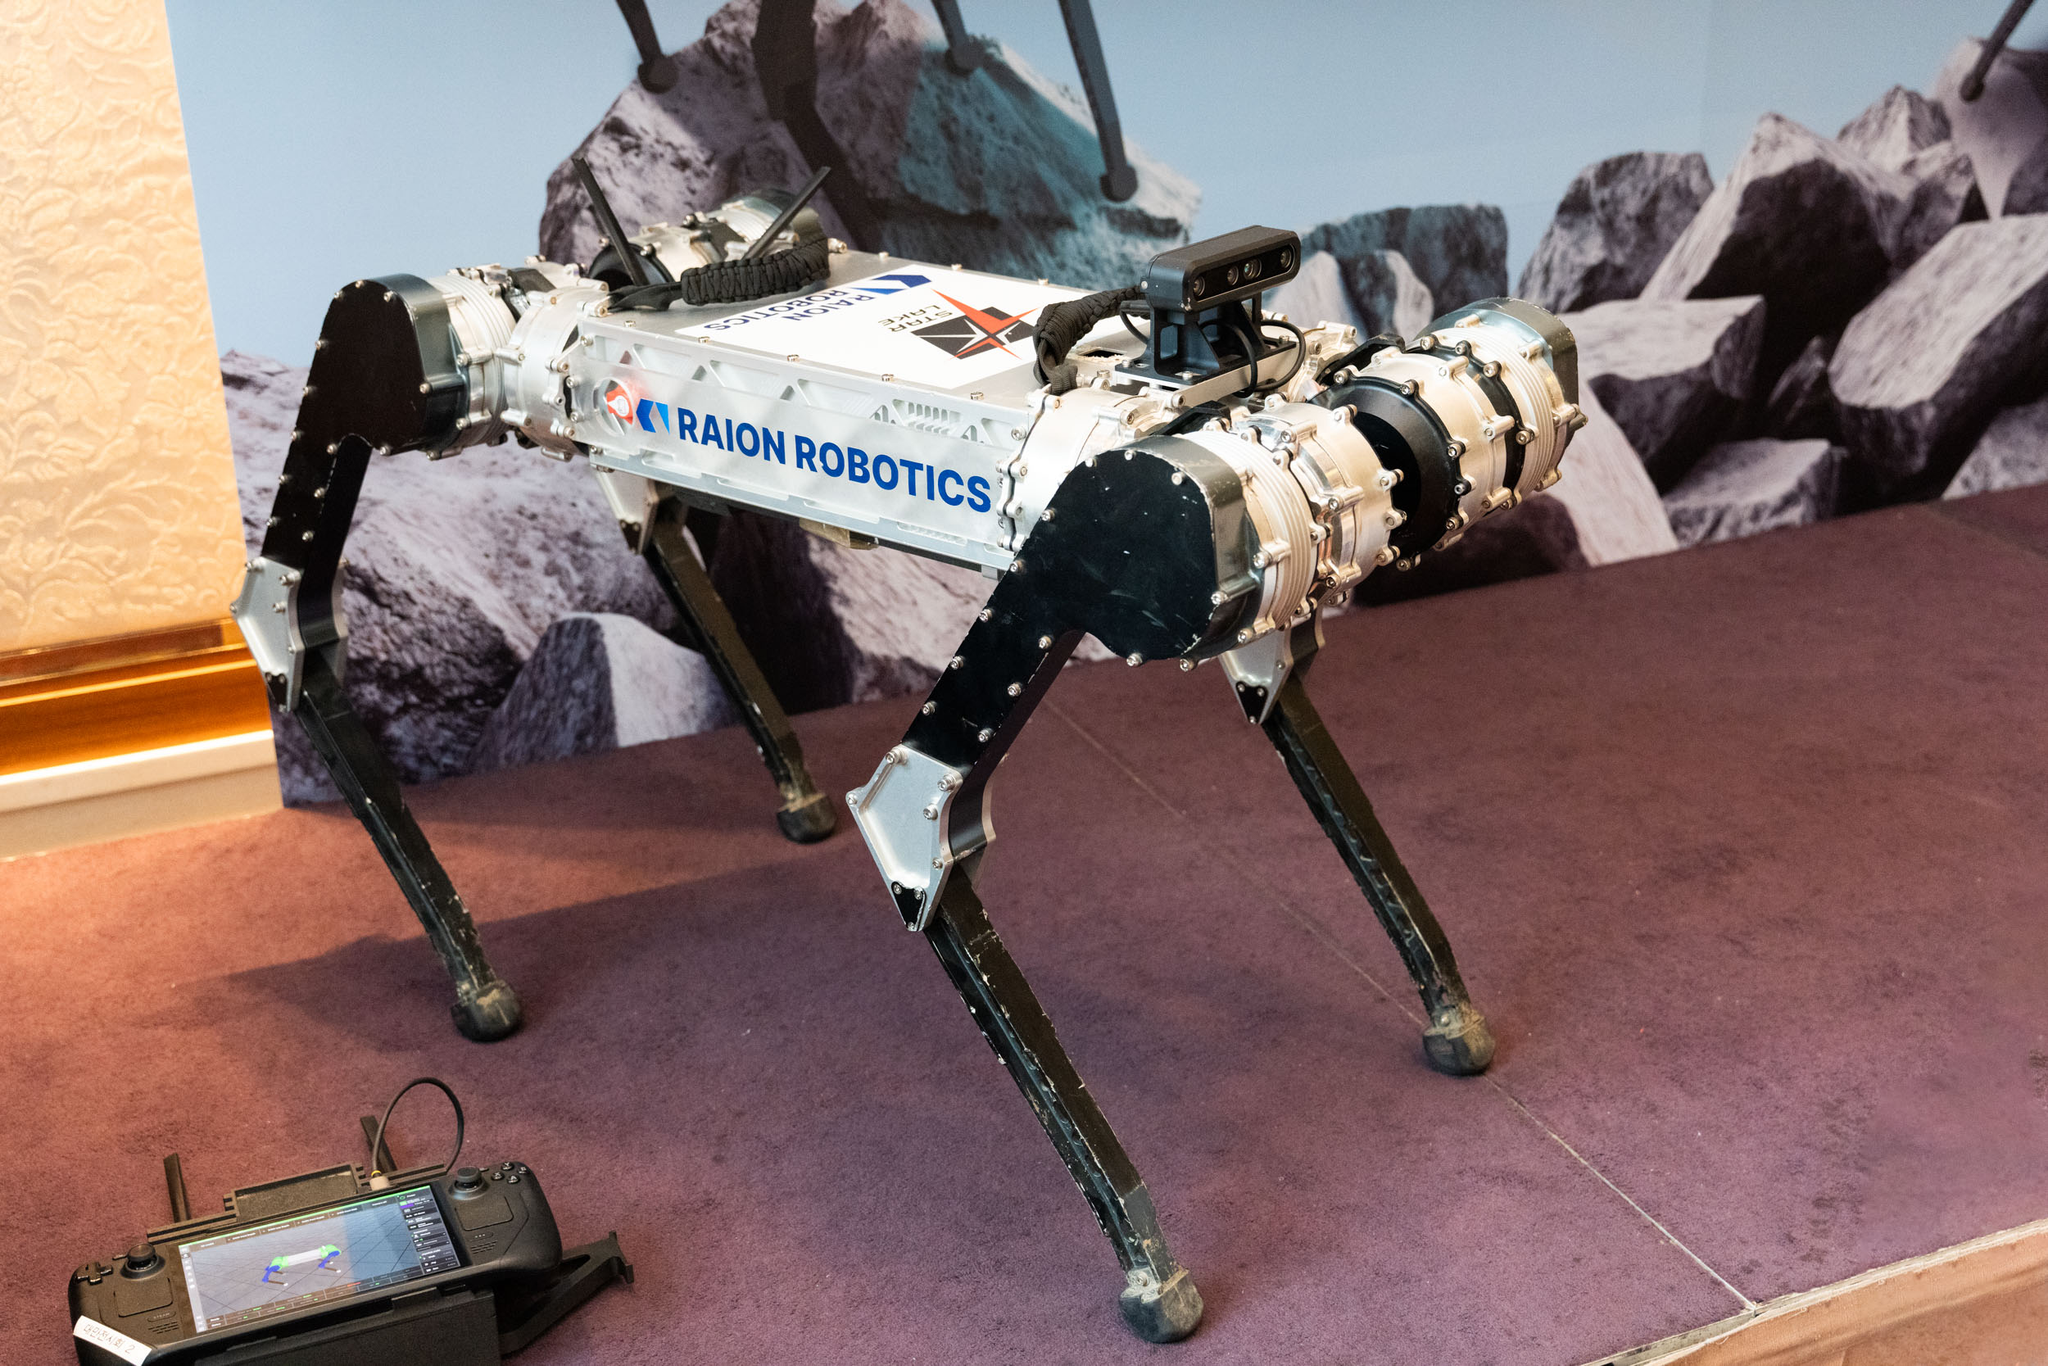
結合外部環境與機體狀態,發展多感測器融合能力
在技術規劃上,合作團隊將合成資料的應用範圍,由虛擬相機與機器視覺,延伸至光達、深度感測、慣性量測單元(IMU)、關節狀態及足端接觸等資料,使機器人訓練同時涵蓋環境辨識與自身運動狀態。
影像與語意標註可用於環境辨識及通行評估;距離與三維點雲支援地圖建置、定位及障礙物偵測;加速度、角速度、關節角度、扭矩與接觸力等資訊,則用於姿態估測、步態控制及滑移偵測。
團隊規劃透過數位孿生中介軟體(Digital Twin Middleware),串聯感測資料的時間戳記、座標關係與任務狀態,並納入雜訊、偏差、延遲及資料遺失等條件,檢驗系統在非理想環境下的表現。
公布三階段開發藍圖,以實地資料推動虛實閉環驗證
現場簡報進一步提出三階段開發藍圖。第一階段為「整合與基準建立」,著重平台整合、感測器與控制介面同步、座標基準建立及在地資料蒐集;第二階段為「模擬與校準」,校準數位孿生模型,導入感測與控制擾動,進行虛擬測試;第三階段為「實地驗證」,透過受控場域測試,比較模擬與實機指標、重建失效案例,逐步擴大任務範圍。
驗證流程將串聯實地資料蒐集、模型校準、模擬訓練、回歸測試及實地再驗證,讓實機運作中出現的問題能回饋模型與控制策略,同時確認更新後仍維持既有功能。
針對台灣山區、城鎮與工業場域,團隊規劃建立坡地、階梯、狹窄通道、碎石、濕滑路面及災後障礙物等訓練情境,並逐步納入機體重量、重心、載重、關節限制及控制延遲等條件,縮小模擬與真實環境之間的落差。
從既有平台經驗,走向台灣在地任務驗證
Raion Robotics 在現場簡報中介紹,旗下 RAIBO 2 曾於 2024 年韓國尚州馬拉松,以 4 小時 19 分完成 42.195 公里全程,作為長距離移動能力的案例;公司亦展示 RAIBO 參與 2026 年韓國軍方演訓的相關資料。7STARLAKE 同時展示結合光電/紅外線觀測、環視雙目攝影機及邊緣 AI 任務電腦的巡邏偵查整合構想,以及水陸兩用平台設計方向。三方期望以在地資料、可驗證的自主能力及可擴充的平台架構為基礎,逐步建立從訓練、測試到維護更新的技術流程,推動台灣實體 AI 與自主機器人應用發展。